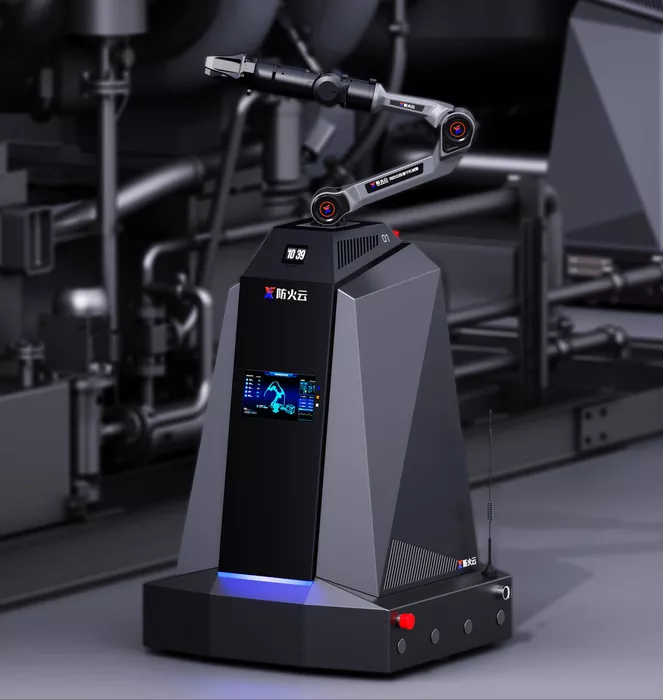
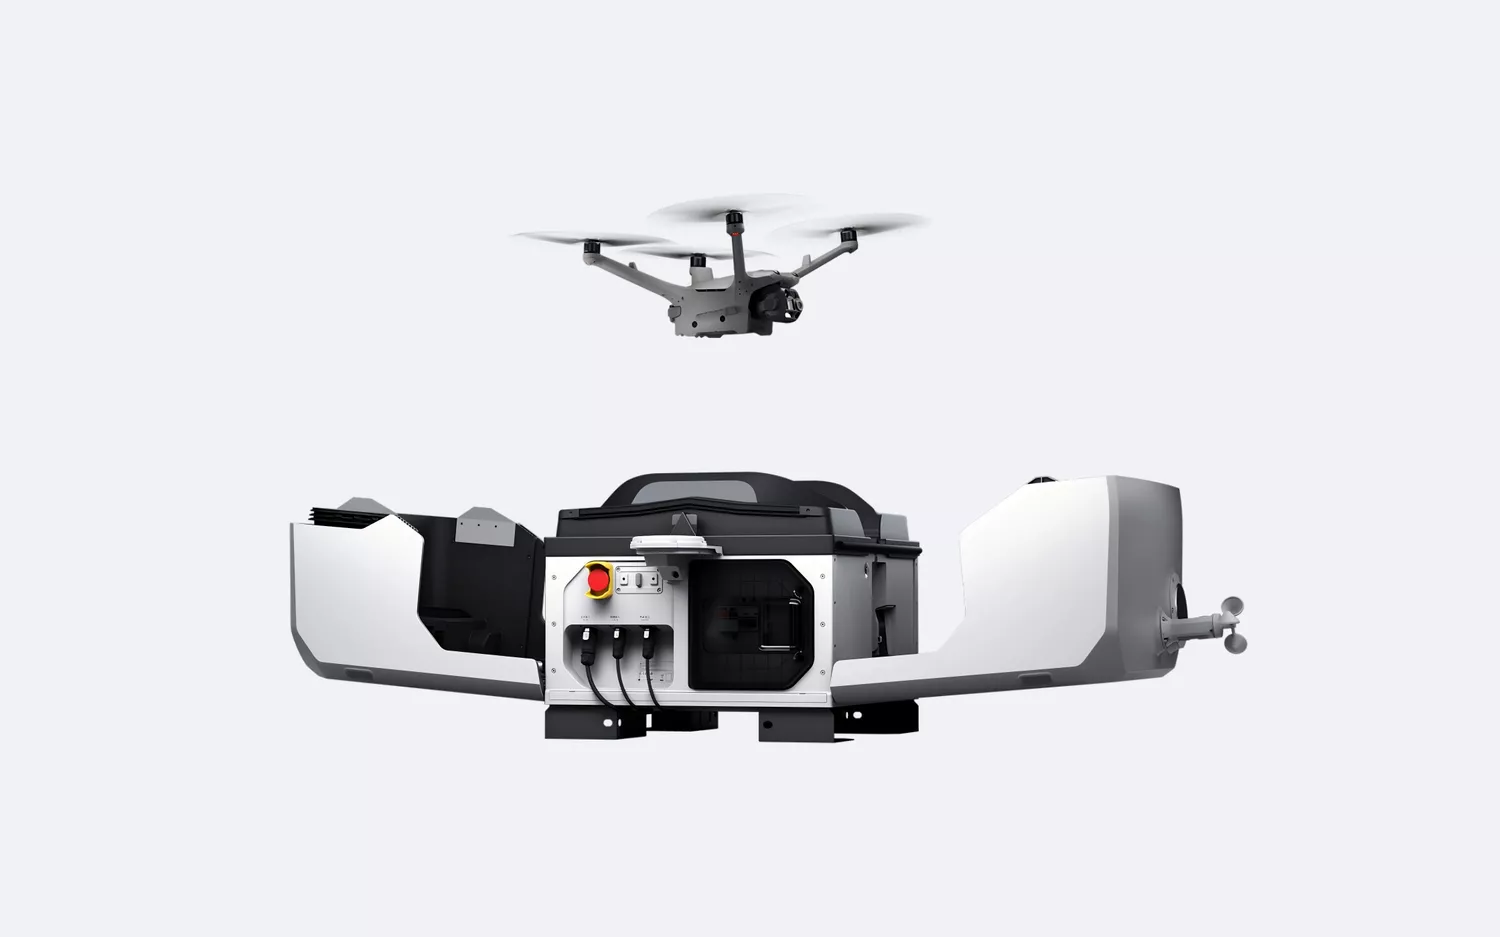
防火云配电房巡检值守机器人以巡检机器人为核心,集机械臂远程操作、移动视频巡检、联动红外测温、TEV&AE 局放监测、环境监控与数据智能分析于一体:二维码导航停止精度 ≤10mm、重复定位 ≈1mm,4K 摄像头识别仪表/压板/开关/指示灯并自动读数,六轴机械臂可远程执行按键、旋钮、拨动开关等操作,支持自动回充与定时自检,实现配电房巡检「机器人换人」、无人值守与智能管控,故障发现率 98% 以上、人力成本降低 60%、年综合经济效益 60 万元以上。
- ≤10mm
- 导航停止精度
- ≈1mm
- 机械臂重复定位
- 7×24h
- 无人值守巡检
- 98%+
- 故障发现率
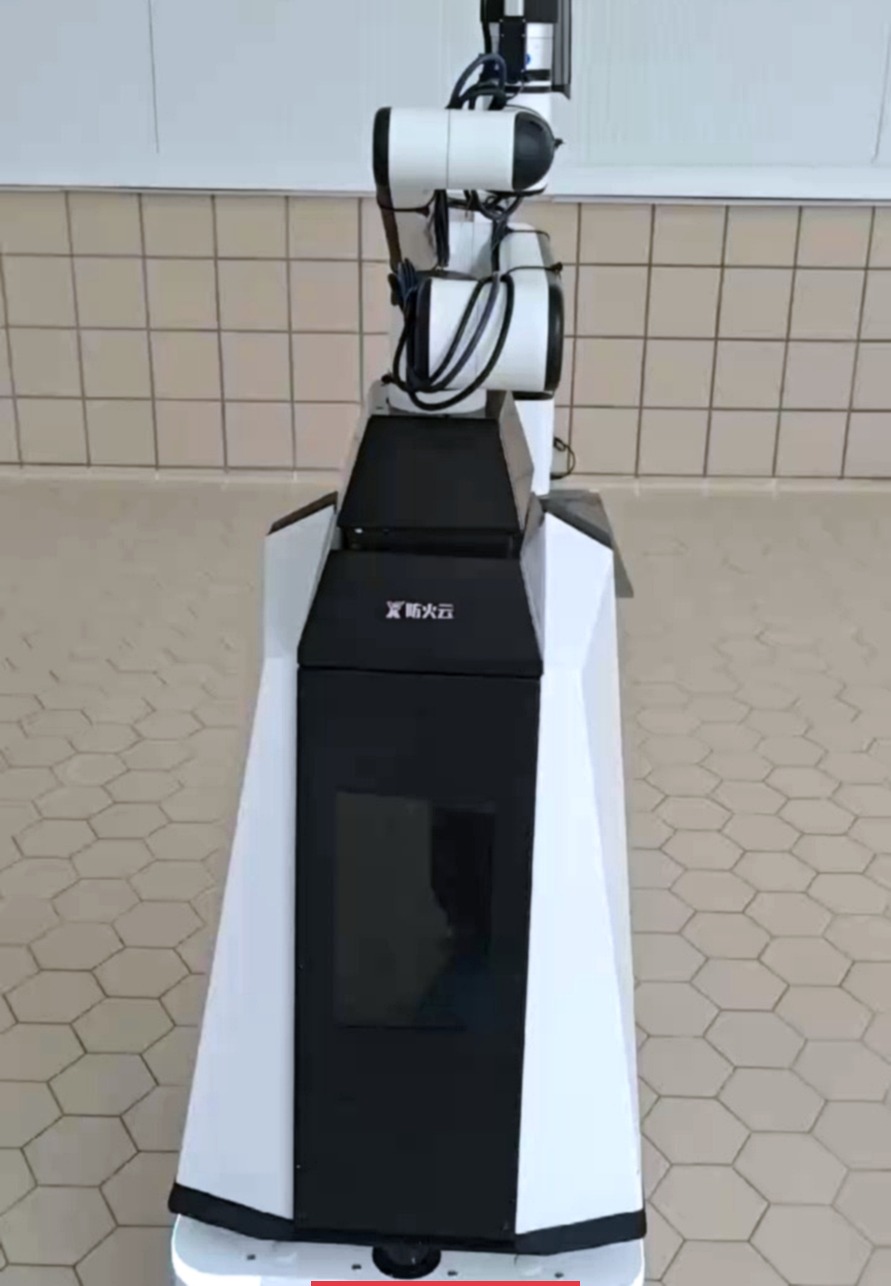
巡检值守机器人 · 系统组成
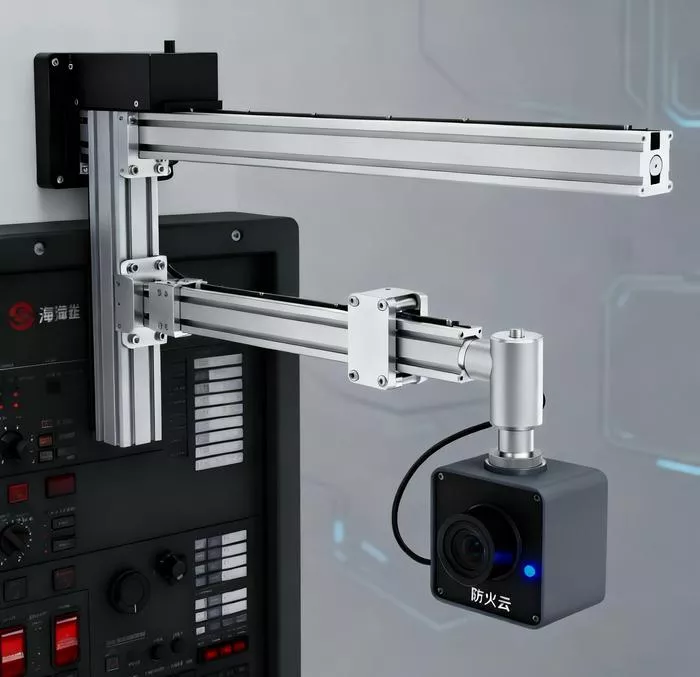
工业摄像头 + 六轴机械臂 + 电动升降柱 + 视觉导航 AGV 底盘 + 智能触控屏,一体化整机交付
 巡检值守机器人
电力巡检值守机器人系统 = 巡检机器人 + 巡检管理系统。
巡检值守机器人负责日常巡检与远程操作;巡检管理系统负责接收和处理来自巡检机器人的数据,提供全面的监控与 AI 分析能力,支持对多台机器人进行统一控制、AI 分析与综合管理。
- 工业摄像头 —— 4K 视频图像数据采集
- 工业机械臂 —— 六轴,负载 ≤1.5kg,臂展 >600mm
- 电动升降柱 —— 行程 400mm,高度可定制
- 视觉导航 AGV 底盘 —— 二维码导航 + 超声波避障
- 智能触控屏 —— 本地交互与状态显示
传统配电房巡检的四大痛点
配电房、IDC、继保室、开关室数量巨大,传统人工巡检方式已难以为继
巡检工作量大
配电房、IDC、继保室、开关室数量巨大,巡检内容多,人员巡检难以按照实际业务需求全面覆盖。
缺少提前预测
此类场所往往缺少人员实时值守,只有在异常发生后业务人员才能「事后响应」,从而部分酿成事故。
缺乏统一调度
现场在线监测未联网,大量设备及环境数据未整合,排风扇等业务单元仍需人工操作,缺乏统一调度单元。
工作安全隐患
人员巡检对现场环境感知度差,对有毒有害气体无法预知,部分辐射场所亦可对人体造成重大影响。
柜体外部 · 状态监测与识别
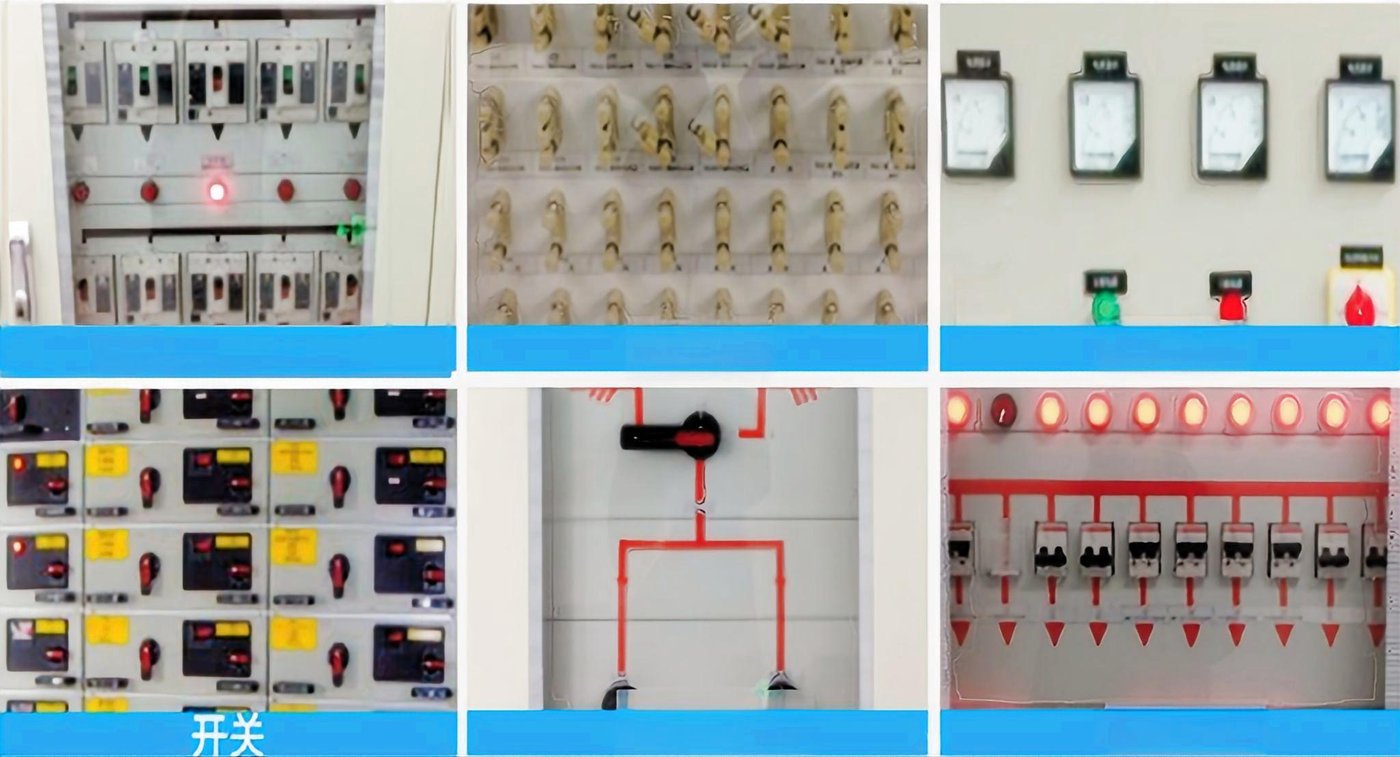
4K 工业摄像头 + 多模态大模型 AI,看懂柜面上的一切表计。
机器人通过工业摄像机完成视频图像数据采集,基于多模态大模型 AI 算法对视频数据进行智能分析处理,识别室内的仪表、压板、开关、指示灯、设备外观等多种表计,并能进行表计自动读数,全面掌握站内电力设备及环境的状态信息。
- 数据采集:4K 工业摄像头完成视频图像数据采集
- 智能分析:多模态大模型 AI 算法分析视频内容
- 识别与读数:仪表/压板/开关/指示灯/设备外观自动读数
- 状态掌握:全面掌握站内电力设备及环境状态信息
 柜体外部 · 状态监测与识别
柜体内部 · 联动传感器感知
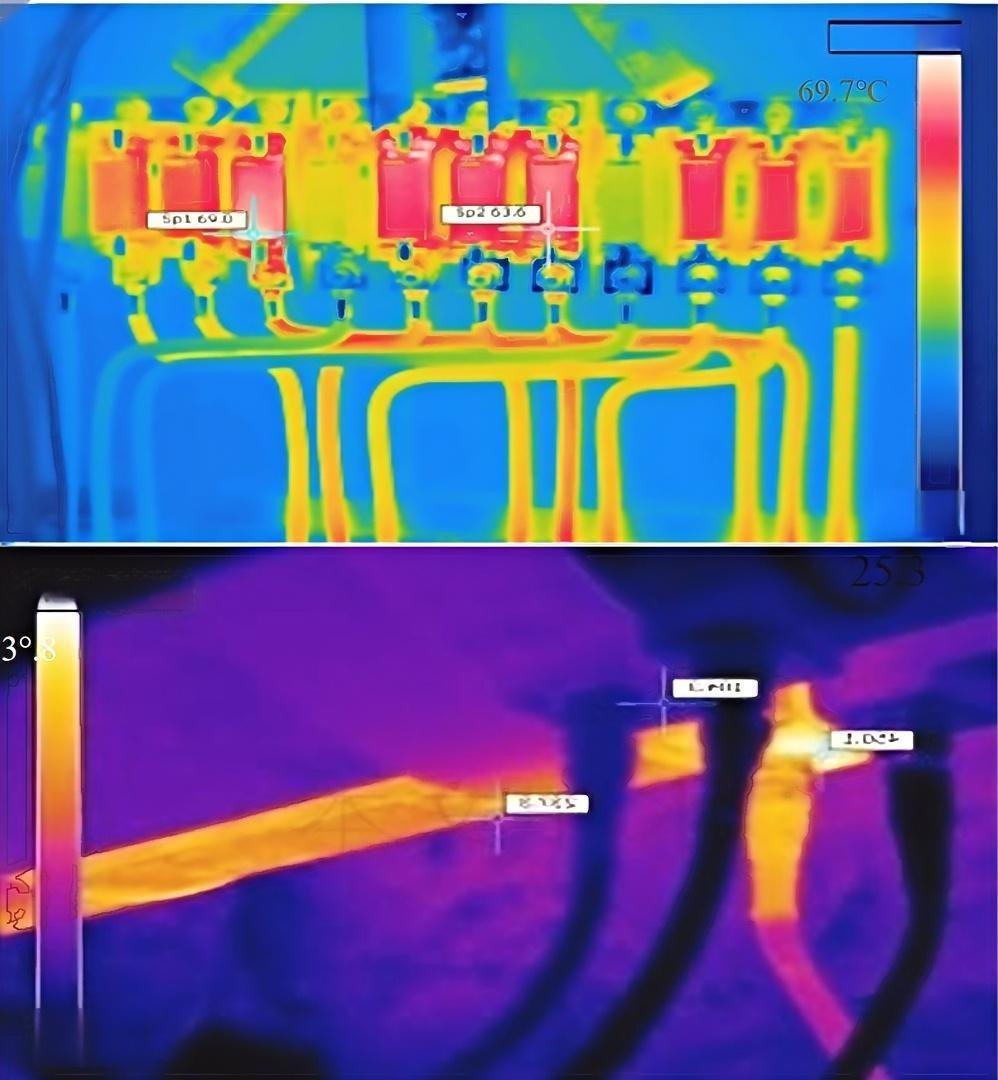
机器人到位即联动柜内传感器,温度与热解微粒子同步采集。
机器人到达巡检点后同步联动柜体内传感器采集当前温度、微粒子浓度数据:基于红外传感器监测柜体内关键部件温度并预警;基于热解粒子传感器监测热解微粒子并联动全氟己酮灭火器实现远程灭火。
- 实时采集:到达巡检点即联动柜内传感器采集温度、微粒子浓度
- 温度监测:红外传感器监测柜体关键部件温度并预警
- 热解粒子监测:热解微粒子监测,早于烟雾发现过热征兆
- 远程灭火:联动全氟己酮灭火器,柜内火情远程处置
 柜体内部 · 联动传感器感知
TEV & AE 局放监测
暂态地电压 + 超声波双通道,局部放电无处遁形。
机器人内部搭载局放监测传感器,用于暂态地电压(TEV)和超声波(AE)的检测。当检测到开关柜等设备内局部放电处于异常状态时,立即触发报警并启动应急模式巡检及系统联动功能;巡检管理平台同时对单点检测数据进行历史分析、归档和诊断处理。
- 双通道检测:暂态地电压 TEV + 超声波 AE
- 即时报警:局放异常立即触发报警与应急模式巡检
- 系统联动:启动应急巡检及系统联动功能
- 历史分析:单点检测数据历史分析、归档与诊断
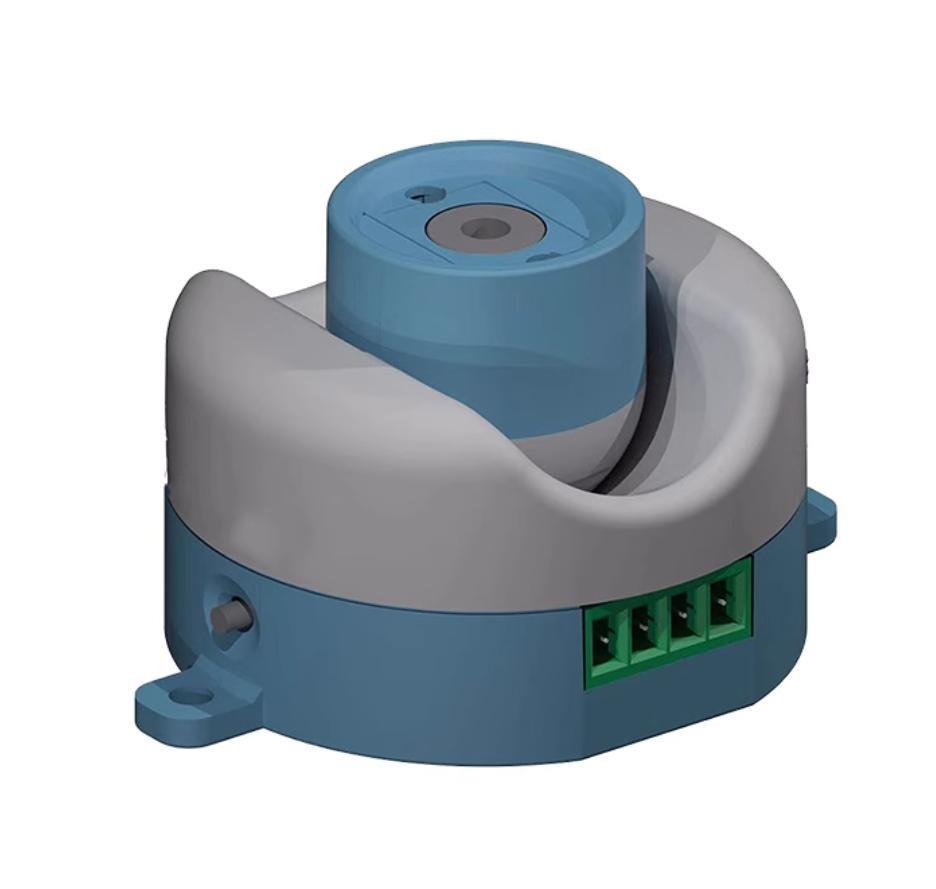 TEV & AE 局放监测
环境监测 · 可定制
温湿度、粉尘、VOCs 多合一监测,超标即报。
机器人内置温度、湿度、粉尘、VOCs 监测传感器,具备监测环境中的有害气体、温度、湿度、烟雾等环境信息的能力。当监测到有害气体超标时,系统将进行报警,以提示运维人员及时处理。监测模组支持按需定制。
- 多合一监测:温度/湿度/粉尘/VOCs 集成监测
- 有害气体报警:超标即时告警提示运维处理
- 烟雾感知:环境烟雾信息实时监测
- 支持定制:监测模组按现场需求选配
 环境监测 · 可定制
音频采集分析 · 双向语音
降噪拾音 + 对讲广播,现场声音听得见、指令传得到。
机器人采用音频降噪算法和声音识别技术,减轻环境噪音干扰,增强音频信息识别的准确性和可靠性。集成对讲和广播功能:站内工作人员能够在巡检机器人管理后台和机器人之间进行对讲;广播可用于管理后台对现场工作远程指挥或紧急情况下要求快速撤离。
- 音频采集分析:降噪算法 + 声音识别技术
- 双向对讲:管理后台与机器人之间实时对讲
- 远程广播:现场作业远程指挥
- 紧急撤离:紧急情况下广播要求快速撤离
 音频采集分析 · 双向语音
机械臂远程操作
六轴机械臂 + 视觉校准,远程完成复杂操作任务。
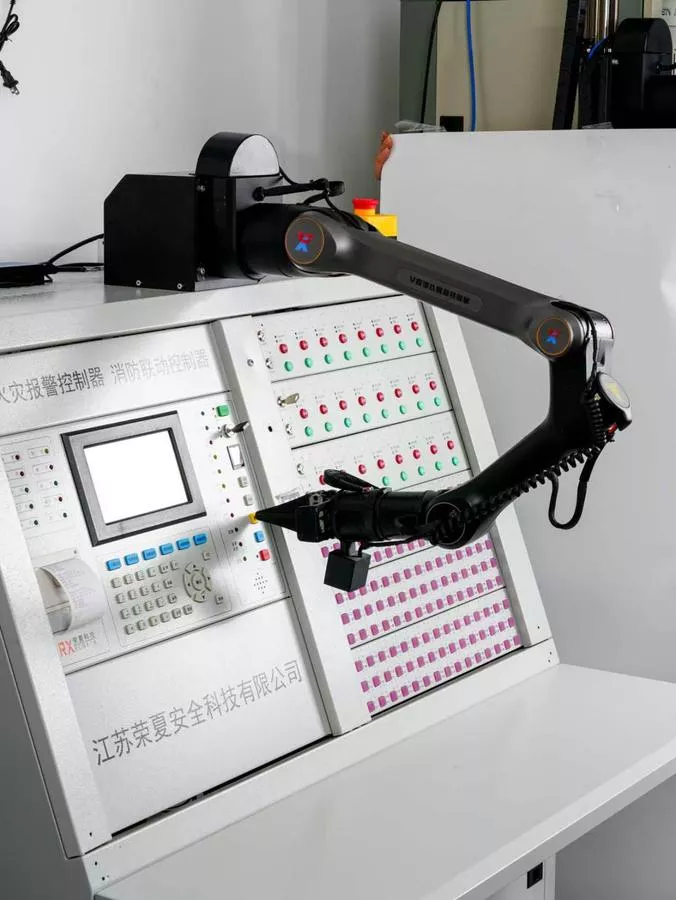
云平台下发指令后,机器人移动到指定配电柜面前并自动校准,机械臂执行操作指令,完成任务后返回充电桩。机器人可远程执行按键操作、旋钮操作、拨动开关操作、转动钥匙操作、抓取操作等复杂操作任务,支持按键式、触摸屏等各类配电柜及壁挂式小配电柜、配电箱等设备。
- 视觉校准:机器人具备视觉校准功能
- 复杂操作:按键/旋钮/拨动开关/转动钥匙/抓取
- 全柜型适配:按键式/触摸屏配电柜及壁挂式小配电柜
- 自动返回:完成任务自动回充电桩
 机械臂远程操作
机器人实施部署
蓝色线路为机器人运行路径,日常巡检电压柜前各种仪表显示参数和开关位置等信息
机器人实施部署示意:充电桩 + 机器人 + 二维码定位

现场作业场景:机器人沿既定路线对成排配电柜逐柜巡检
① 视觉定位 · 1mm 重复精度
机器人通过视觉定位技术,可实现 1mm 重复定位精度,满足日常巡检、远程操作开关的需求。
② 自动回充
机器人配置自动充电桩,完成任务后自动返回充电桩充电,接到任务自动执行。
③ 多机统一管理
巡检管理平台支持对多个智能巡检机器人进行控制及 AI 分析,对配电房进行综合控制和管理。
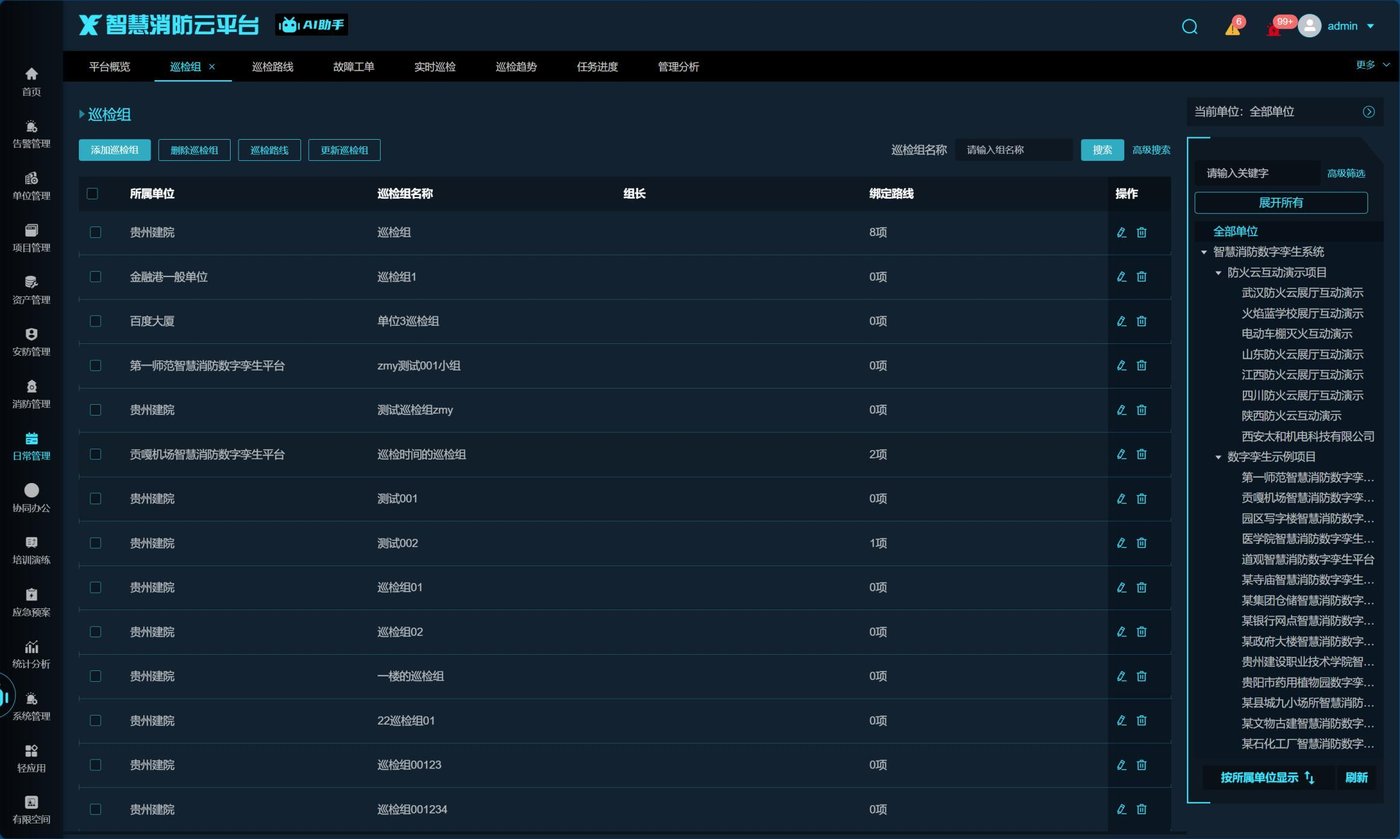
智能巡检业务管理平台
巡检组 / 巡检路线 / 巡检计划 / 巡检任务 / 巡检记录全流程管理,支持私有化部署
6.1 多模态 AI 智能识别分析
机器人按预设巡检路线对配电设备拍照上传,结合照片与物联网传感器数据(温度、环境、声音),通过多模态 AI 大模型综合分析:智能判断设备运行状态,识别部件损坏、指示灯异常、压力不足等问题,自动生成巡检报告并通知,所有记录入库支持历史查询。
6.2 识别预警与联动控制
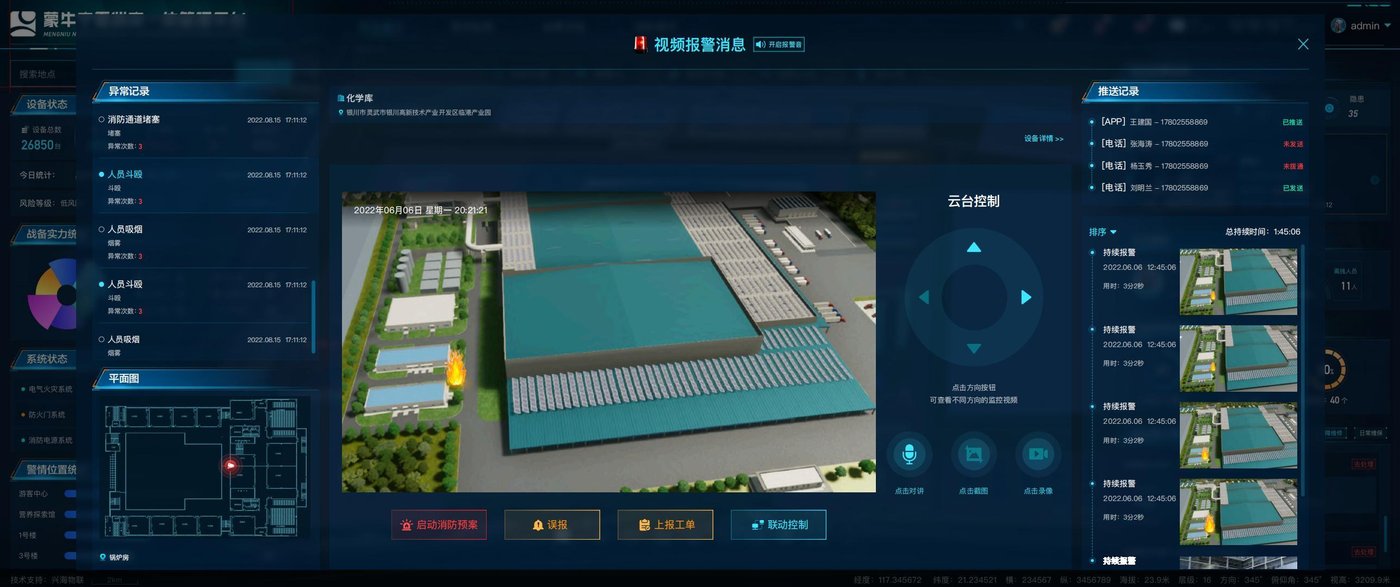
机器人识别异常时自动向平台发起预警,对现场连续拍照取证,同时向值班人员打电话、发短信;平台弹窗自动关联警情位置和设备信息,支持启动预案、上报工单、远程联动控制与现场语音提醒。
6.3 传感器监测预警联动
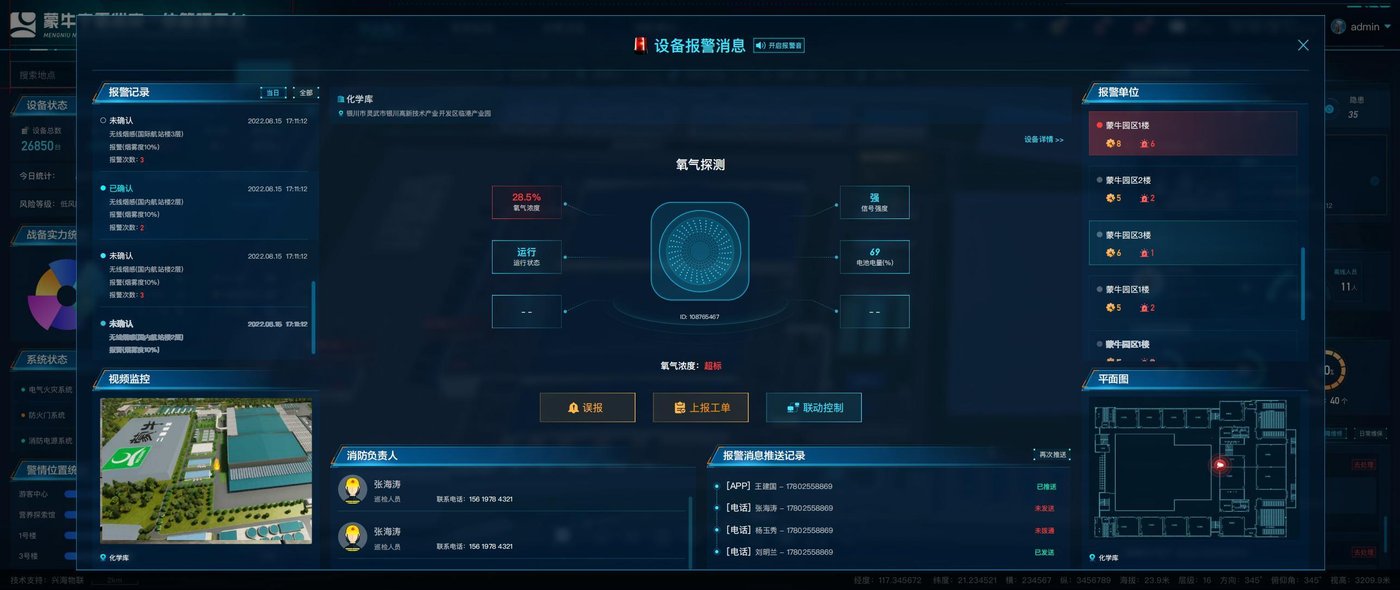
当识别到温度、湿度、粉尘、VOCs 浓度超标时,自动向平台发起预警并向值班人员电话短信通知,弹窗关联警情位置与设备信息,支持启动预案、上报工单与远程联动控制。
6.4 安防监控一体化联动
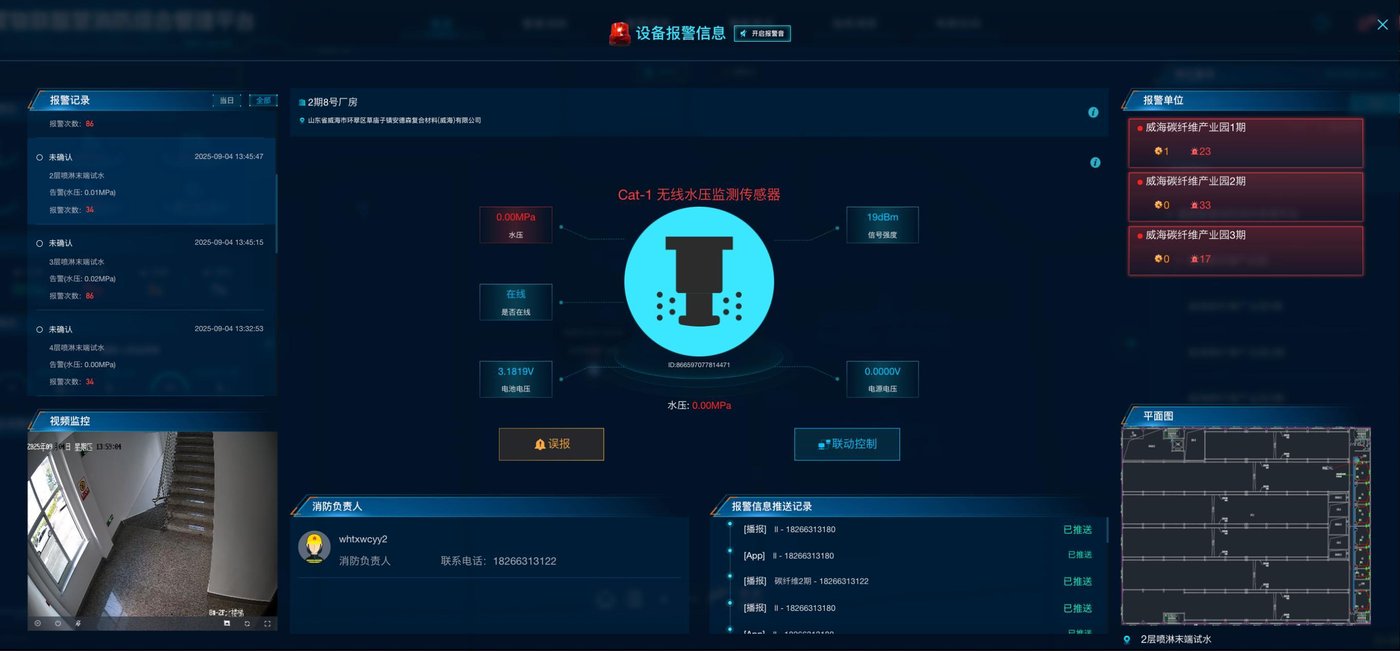
在机房原有安防监控系统的 NVR 或视频服务器插一根网线,经流媒体网关转码后将视频与烟感等传感器关联:报警弹窗实时联动附近摄像头与建筑平面图,传感器报警自动上报设备数据。
6.5 多模态 AI 误报过滤
接入多模态 AI 大模型,整合机房监测数据、传感器预警数据、联动摄像头数据与历史报警数据构建动态风险评估模型:报警发生时抽帧识别异常特征,结合历史数据预测火灾概率,区分真实灾情与误报场景,显著降低误报率。
6.7 巡检报告自动生成
机器人执行完任务后自动生成报表,运维人员可按时间、巡检类型、任务名称检索查看,支持检索、查看、导出巡检任务报表、数据报表、报警记录报表、环境信息报表等各类报表。
巡检组与巡检路线配置:按区域、按周期编排机器人任务
巡检记录与数据汇总:异常告警、维修跟踪、报告一键生成
远程值守操作 · 五步闭环
云平台下发指令到任务完成返回,全程无需人员到场
指令下发
云平台下发操作指令
自主移动
机器人移动到指定配电柜前
自动校准
视觉校准对准操作面板
机械臂执行
机械臂执行操作指令
自动返回
完成任务返回充电桩
效益量化分析
传统人工巡检 VS 智能巡检机器人系统(假定条件对齐核算)
| 分项 | 传统人工巡检 | 智能巡检机器人系统 |
|---|---|---|
| 巡检模式 | 例行巡检、故障检修 | 自动巡检、状态检修 |
| 巡检周期 | 1 天 1 次 | 全天 24 小时巡检 |
| 人力成本 | 10000 元/人·月 | 0 |
| 巡检人数 | 3 人 | 0-1 人 |
| 巡检覆盖范围 | 常规巡检范围 | 较人工提升 70% |
| 故障发现率 | 50% 以下 | 98% 以上 |
| 巡检效率 | 50% 以下 | 98% 以上 |
| 提前预警 | 无 | 有 |
人力节约费用
预警故障减少的损失
年综合经济效益
应用价值 · 经济与社会效益
显著提升工作效率、削减工作成本、强化作业安全

日常巡检自动化
机器人自动执行配电柜日检,实现日常巡检自动化,减少人工巡检工作量,提升巡检效率。
应急操作快速响应
支持远程切换配电柜开关状态,实现故障应急的快速响应,提升故障应急处置能力。
工单跟踪智能化
AI 技术诊断故障类型并推送维修工单,实现故障处理智能化,保障配电设施正常运行。
缩减设备全周期投入与维护成本
智能机器人实现全区域设备巡检,节省大规模安装固定摄像头、红外检测仪的购置与维修成本;24 小时定时自动巡检大幅削减人工巡检费用——日常巡检原需五班三倒、每班 8 小时,稳定运行后可部分撤班,显著减少人员年支出;持续实时巡检与多传感器检测在设备故障前预警,减少非计划停机损失。
有效控制设备损坏率,削减备件成本
智能机器人仅需定期基础保养,降低视频监控设备损耗与定期运维费用;集成红外热成像、声音、高清在线监测,提前发现故障迹象、及时采购所需设备,减少备品备件库存,降低年库存成本。
关键技术参数
整机含机械臂套装 · 支持有线网络与 4G 通讯
| 序号 | 能力项 | 功能说明 | 关键参数 |
|---|---|---|---|
| 01 | 自主导航 | 二维码导航技术,室内固定线路移动 | 停止精度 ≤10mm |
| 02 | 自动避障 | 超声波避障技术 | 监测到障碍物自动停止 |
| 03 | 自动升降 | 机械臂可自动升降,升降高度可按需定制 | 升降行程 400mm |
| 04 | 商业机械臂 | 六轴机械臂(行星减速电机) | 重复定位精度 ≈1mm · 最大负载 ≤1.5kg · 臂长半径 >600mm |
| 05 | 自动校准 | 机器人具备视觉校准功能 | 视觉定位 |
| 06 | 远程操作 | 按键/旋钮/拨动开关/转动钥匙/抓取等复杂操作 | 远程执行操作指令 |
| 07 | 柜型适配 | 按键式/触摸屏配电柜、壁挂式小配电柜、配电箱 | 全系列配电柜 |
| 08 | 语音交互 | AI 语音交互,支持内置固定语音控制指令 | 可回答电力行业相关问题 |
| 09 | 视频回传 | 高清摄像头远程查看机械臂操作画面 | 实时回传 |
| 10 | 自动充电 | 空闲时自动回充电桩充电 | 接收任务自动执行 |
| 11 | 定时自检 | 定时对运行状态自检、校准、测试 | 异常自动向云平台报警 |
| 12 | 通讯方式 | 支持有线网络与 4G 通讯 | 双通道 |
配电房巡检机器人 · 常见问题
配电房巡检机器人怎么导航?精度如何?
机器人能操作哪些类型的配电柜?
局放监测有什么用?
巡检异常怎么通知值班人员?
和现有安防监控系统怎么融合?
投资回报怎么算?
配电房还在人工巡检?
机器人换人 · 无人值守 · 智能管控,免费获取配电房值守方案与报价